การสื่อสาร TAK และ Mesh
ใช้ไคลเอนต์ที่ทีมคุ้นเคย Citadel เชื่อม TAK และเครือข่าย Mesh ทั้งสามผ่านเส้นทางที่กำหนด คอนโซลเว็บจัดการแผนที่ gateway และสถานะระบบ ส่วนการส่งข้อความใช้ไคลเอนต์ที่รองรับ
CITADEL · FIELD + MESH
ต่างเครือข่าย ประสานงานในระบบเดียว
Citadel เชื่อมแอปภาคสนามที่รองรับ เครือข่าย mesh และ OverWatch เพื่อแลกเปลี่ยนตำแหน่ง ข้อความ และข้อมูลภารกิจผ่านเครื่องมือที่ทีมใช้อยู่แล้ว จัดการการเชื่อมต่อ ตัวตนอุปกรณ์ และ gateway จากคอนโซลเดียว
- แผนที่ร่วม + Purge
- สุขภาพอุปกรณ์
- สถานะ RNS แบบสด
- ข้อความผ่านไคลเอนต์
การส่งข้อความยังใช้ห้องร่วมของบัญชีที่ลงทะเบียนและใช้งานอยู่ผ่านไคลเอนต์ หน้าแชตบนเว็บถูกถอดออก สิทธิ์ตำแหน่งแยกจากแชต ส่วนการแยกแชตตามกลุ่มหรือสีทีมยังเป็นแผนพัฒนา
เลือกเส้นทางเชื่อมต่อของทีม
เลือกเครือข่ายเพื่อดูวิธีเชื่อมต่อและข้อมูลที่ระบบรองรับในปัจจุบัน
ATAK · WinTAK · XTAK
แอปภาคสนาม
ATAK, WinTAK และ XTAK เชื่อมผ่าน CoT/GeoChat over TLS ตามอินเทอร์เฟซที่ระบุ พร้อมใบรับรองส่วนตัว ส่วนขยายและ plugin เฉพาะแอปต้องตรวจความเข้ากันได้เพิ่มเติม
- การเชื่อมต่อ
- CoT / GeoChat over TLS
- ตำแหน่ง
- ตำแหน่งทีมและหมุดบนแผนที่ร่วม
- ข้อความ
- GeoChat ผ่านไคลเอนต์ TAK ที่รองรับ
- รูปภาพ
- ใช้ API สื่อและไคลเอนต์ที่รองรับ การแสดงรูปใน ATAK 5.8 เดิมยังไม่ได้ยืนยัน
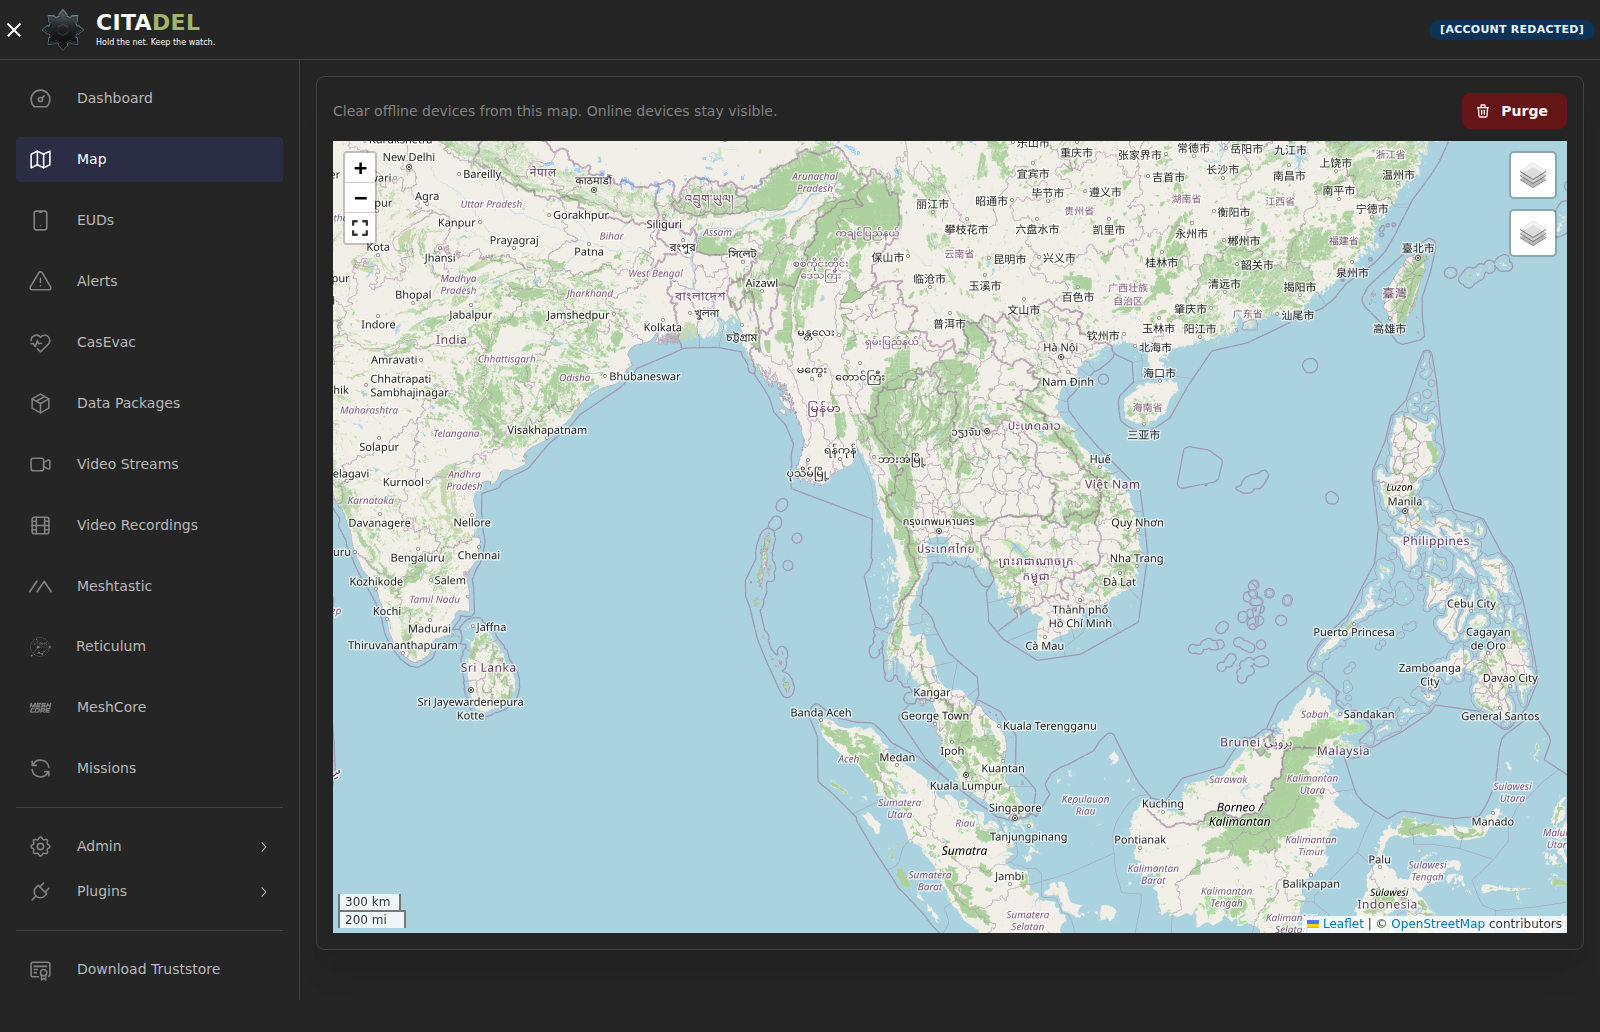
โหนด LoRa ที่รองรับ
Meshtastic
เชื่อมเครือข่าย Meshtastic ที่ตั้งค่าแล้วเข้ากับ TAK ผ่าน MQTT จัดการ channel, uplink/downlink และ PSK แล้วแชร์การตั้งค่าด้วย QR code หรือ URL
- การเชื่อมต่อ
- MQTT gateway
- ตำแหน่ง
- รายงานตำแหน่งที่รองรับผ่าน gateway ที่ตั้งค่าไว้
- ข้อความ
- ข้อความใน channel เดิม ข้อความไทยและ UTF-8 ที่ยาวแบ่งเป็นส่วนพร้อมเลขลำดับ
- รูปภาพ
- ไฟล์รูปขนาดเล็กต้องใช้ Citadel image receiver ส่วนแอปมือถือเดิมอ่านข้อความทั่วไปได้
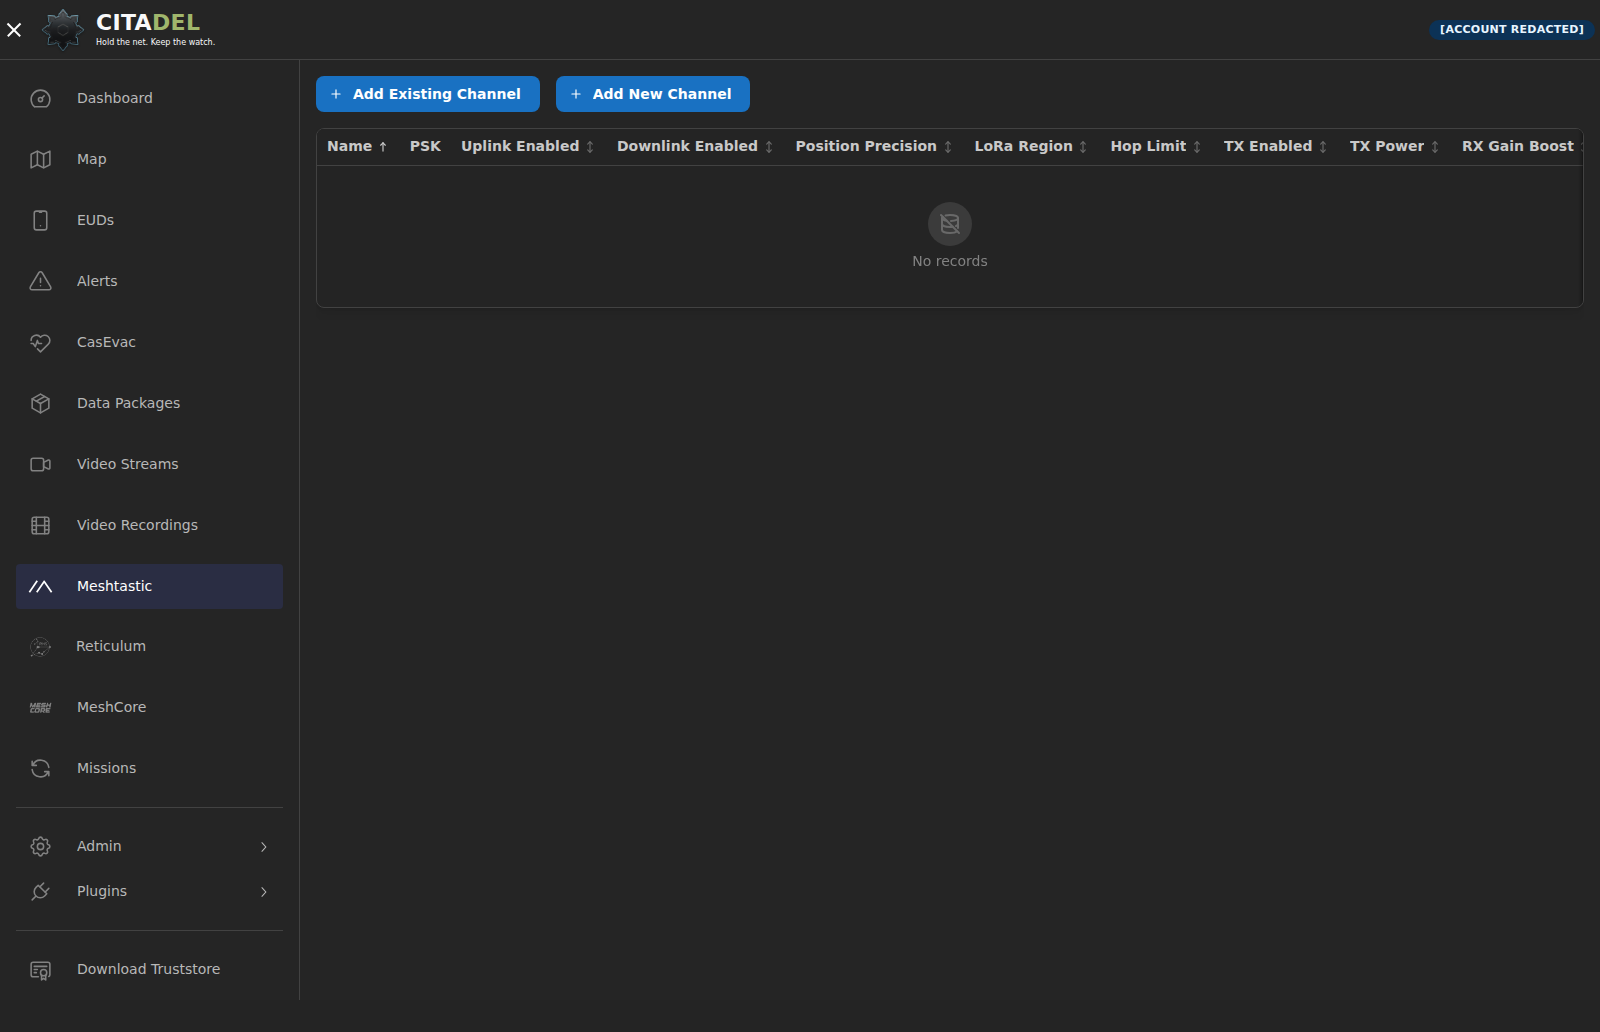
VPS + gateway วิทยุภาคสนาม
MeshCore
เซิร์ฟเวอร์กลางทำงานได้โดยไม่ต้องเสียบวิทยุ ไคลเอนต์ที่รองรับ TCP เชื่อมผ่าน SSH หรือ VPN ส่วนคอมพิวเตอร์ภาคสนามเชื่อมวิทยุเข้าสู่เซิร์ฟเวอร์ผ่าน HTTPS
- การเชื่อมต่อ
- Companion TCP / HTTPS gateway
- ตำแหน่ง
- virtual Companion ใช้สำหรับแชต และไม่ประกาศตำแหน่งวิทยุ
- ข้อความ
- ข้อความ channel ร่วม ข้อความยาวแบ่งเป็นส่วนพร้อมเลขลำดับ
- รูปภาพ
- receiver ที่รองรับประกอบไฟล์รูปขนาดเล็กได้ ยังไม่มี ACK จากผู้รับหรือการส่งซ้ำอัตโนมัติผ่าน RF
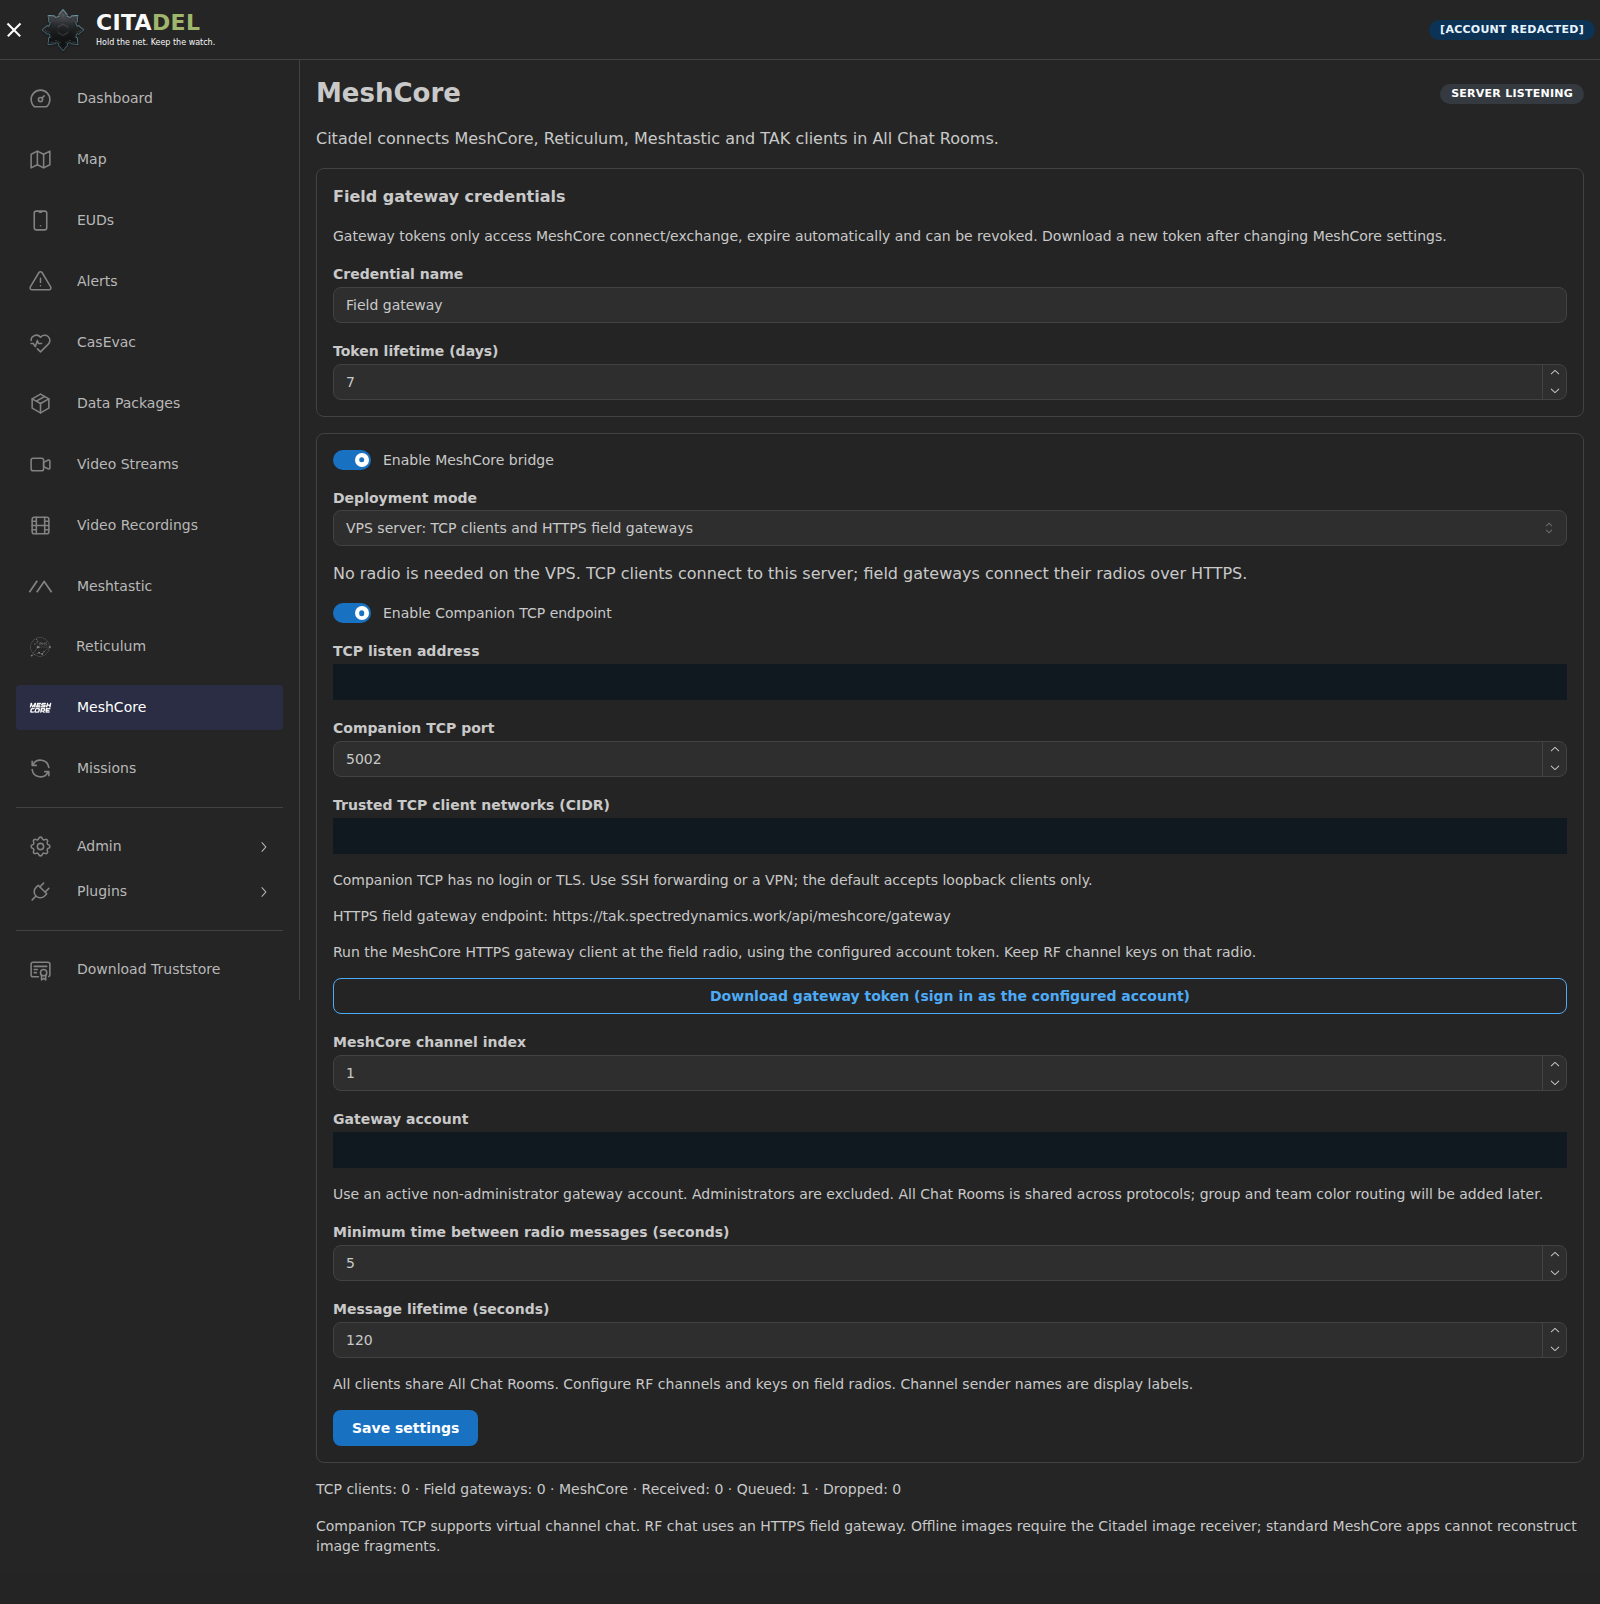
MeshChatX · Reticulum MeshChat
Reticulum / LXMF
ผูก Reticulum identity และ LXMF address กับบัญชีที่ใช้งานอยู่ ดาวน์โหลดโปรไฟล์ไคลเอนต์ แล้วรวมชื่อผู้ส่งที่อ่านง่าย ข้อความ และข้อมูลตำแหน่งที่รองรับเข้ากับการทำงานของทีม ติดตามสถานะ RNS/LXMF แบบสด และให้ผู้ดูแลเลือกอัปเดตหรือย้อนเวอร์ชันจากคอนโซลได้
- การเชื่อมต่อ
- Reticulum links / LXMF
- ตำแหน่ง
- ข้อมูลตำแหน่งที่ลงนามและรองรับ ใช้สิทธิ์กลุ่ม IN/OUT เดิม
- ข้อความ
- ข้อความ LXMF ที่ลงนาม พร้อมชื่อบัญชีและชื่อ identity
- รูปภาพ
- ไฟล์แนบรูปแบบ LXMF ในไคลเอนต์ที่รองรับ ส่วนลิงก์วิทยุต้องมีอุปกรณ์ RF และการตั้งค่าที่เหมาะสม
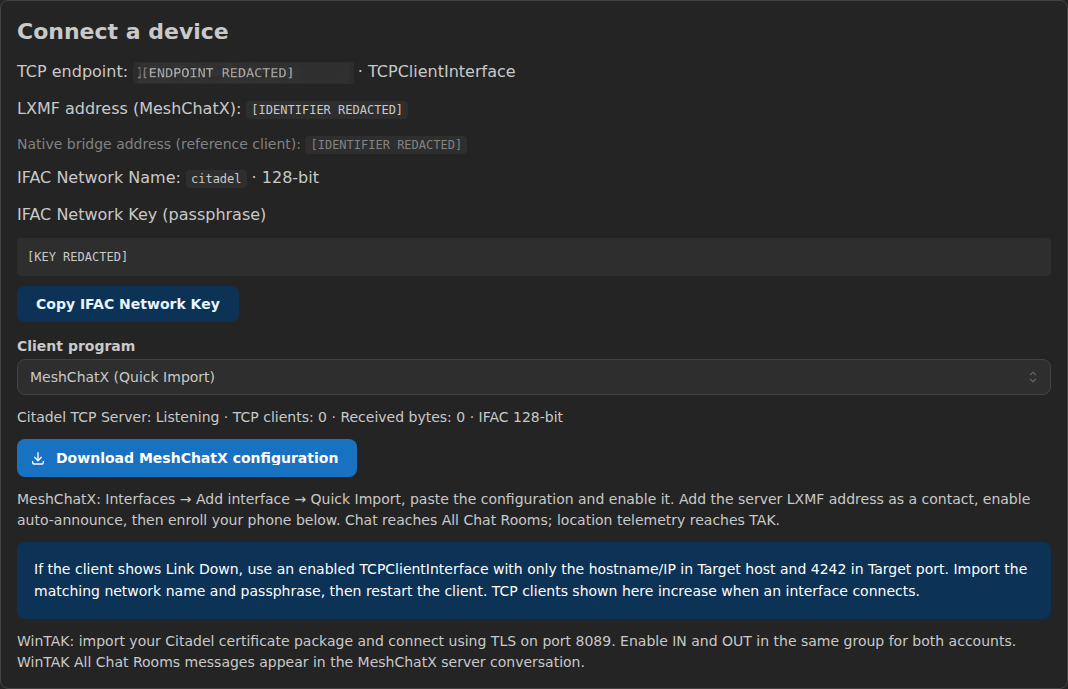
ประสานงานปฏิบัติการ
OverWatch
แลกเปลี่ยนข้อมูลปฏิบัติการผ่านอินเทอร์เฟซที่เข้ากันได้และ integration ที่ตั้งค่าไว้ เพื่อประสานงานข้ามแอปที่ทีมใช้อยู่
- การเชื่อมต่อ
- อินเทอร์เฟซที่เข้ากันได้และตั้งค่าไว้
- ตำแหน่ง
- ข้อมูลปฏิบัติการผ่าน integration ที่ตั้งค่าไว้
- ข้อความ
- ขึ้นกับอินเทอร์เฟซและ client ที่ตั้งค่า
- รูปภาพ
- ต้องตรวจการรองรับของ client และ integration
ปรึกษาการติดตั้ง
ส่งข้อความผ่านแอปที่รองรับ คอนโซลเว็บไม่มีหน้าแชต การส่งผ่านวิทยุต้องมีฮาร์ดแวร์ภาคสนามที่ตั้งค่าไว้ ภาพ mesh ที่รองรับจำกัด 8 KiB และอาจใช้เวลาหลายนาที รุ่นปัจจุบันยังไม่มี RF acknowledgement, การส่งซ้ำทางวิทยุอัตโนมัติ และการแยกแชตตามกลุ่ม/สีทีม พฤติกรรมเฉพาะแอปและประสิทธิภาพวิทยุต้องทดสอบในการติดตั้งจริง ตรวจการสร้างโค้ด AVX-512 แล้ว แต่ยังไม่ได้ยืนยันการทำงานบน CPU AVX-512 และการเริ่มบริการทั้งหมดบนบอร์ด Raspberry Pi จริง