SpectreDynamics
เทคโนโลยี

เชื่อมข้อมูลภาคสนาม สู่ภาพสถานการณ์ร่วม

จากอุปกรณ์ของชุดปฏิบัติการ ผ่านโครงข่ายสื่อสาร สู่แผนที่และจอแสดงผล เพื่อสนับสนุนการบังคับบัญชาและควบคุม (Command and Control: C2) ให้ผู้ควบคุมภารกิจและกำลังพลใช้ข้อมูลร่วมกัน รับออกแบบและพัฒนา Hardware สำหรับ UAS, UGV และ USV ตั้งแต่วงจรอิเล็กทรอนิกส์และ PCB ไปจนถึงระบบต้นแบบ

เข้าใจระบบภาคสนามผ่าน 3 ส่วนหลัก

เลือกอุปกรณ์ให้ตรงภารกิจ กำหนดช่องทางสื่อสาร แล้วเลือกจุดแสดงผลสำหรับชุดปฏิบัติการและที่บังคับการ (Command Post) ผลิตภัณฑ์แต่ละกลุ่มทำหน้าที่ต่างกันในแผนนี้

  1. 01

    อุปกรณ์ของชุดปฏิบัติการ

    อุปกรณ์ของกำลังพล วิทยุ UAV และเซนเซอร์ให้ข้อมูลตำแหน่ง สถานะ หรือภาพตรวจการณ์ เลือกแพลตฟอร์มและอุปกรณ์ให้ตรงภารกิจ

  2. 02

    โครงข่ายสื่อสารภาคสนาม

    กำหนดเส้นทางข้อมูลระหว่างชุดปฏิบัติการกับที่บังคับการ เช่น เครือข่าย IP, gateway ของวิทยุที่รองรับ หรือโครงข่าย LTE/5G ส่วนตัว โดย Meridian Private LTE/5G พร้อมจำหน่ายและเลือกสเปกตามโครงการ

  3. 03

    ภาพสถานการณ์ร่วมและจอแสดงผล

    SpectreTAK รวมตำแหน่งและข้อมูลแผนที่เป็นภาพสถานการณ์ร่วม (Common Operating Picture: COP) ส่วน SpectreCast นำภาพ Analog FPV ที่รับได้ขึ้นจอ เพื่อดู บันทึก หรือสตรีมตามการตั้งค่า

เส้นทางข้อมูลสำหรับอำนวยการปฏิบัติ

ตัวอย่างสองเส้นทางนี้แสดงการส่งข้อมูลจากภาคสนามสู่ผู้ใช้งาน โดยอุปกรณ์ที่รองรับและการตั้งค่าเป็นตัวกำหนดว่าข้อมูลชนิดใดส่งผ่านได้

ตำแหน่งชุดปฏิบัติการและภาพสถานการณ์ร่วม

เชื่อมไคลเอนต์ TAK และวิทยุ Mesh ของชุดปฏิบัติการที่รองรับ เพื่อใช้ข้อมูลประกอบการอำนวยการภารกิจ

  1. 01อุปกรณ์ประจำชุด หรือวิทยุ Mesh ที่รองรับ
  2. 02โครงข่ายสื่อสารหรือ gateway ที่ตั้งค่าไว้
  3. 03SpectreTAK และไคลเอนต์ที่รองรับ

คอนโซลเว็บแสดงแผนที่ อุปกรณ์ และสถานะเครือข่าย การส่งข้อความใช้ไคลเอนต์ที่รองรับ ส่วนวิทยุแต่ละระบบมีเส้นทางเชื่อมต่อของตัวเอง

อ่านแนวทางเชื่อม TAK และ Mesh
ภาพตรวจการณ์จาก Analog FPV

นำภาพที่เครื่องรับส่งออกขึ้นจอแสดงผลภาคสนามหรือที่บังคับการ

  1. 01เครื่องรับภาพ Analog FPV
  2. 02อุปกรณ์รับสัญญาณวิดีโอ (Capture)
  3. 03OBS Studio ผ่าน SpectreCast

เลือกตั้งค่าเพื่อดู บันทึก หรือสตรีมวิดีโอได้ บริการกระจายวิดีโอเพิ่มเติม เช่น MediaMTX ต้องตั้งค่าแยกตามระบบ

อ่านขั้นตอนรับภาพ Analog FPV
FPV CONTROL LINK

ระบบเชื่อมโยงควบคุม FPV ที่ออกแบบรับมือ EW

Spectre Dynamics ออกแบบระบบเชื่อมโยงควบคุม FPV ให้ทนทานต่อการสงครามอิเล็กทรอนิกส์ (Electronic Warfare: EW) พร้อมรองรับการอัปเดตต่อเนื่องเพื่อปรับตัวต่อระบบตรวจจับ (Detector) และเครื่องรบกวนสัญญาณ (Jammer) รุ่นใหม่ โดยมุ่งลดโอกาสการตรวจจับและผลกระทบจากการรบกวนสัญญาณให้ได้มากที่สุด

  • ทนทานต่อสภาพแวดล้อม EW

    ออกแบบเพื่อรักษาความต่อเนื่องของการเชื่อมโยงควบคุม ในพื้นที่ปฏิบัติการที่ได้รับผลกระทบจากการรบกวนทางอิเล็กทรอนิกส์

  • ปรับตัวต่อภัยคุกคามรุ่นใหม่

    ปรับปรุงระบบเพื่อมุ่งลดโอกาสการตรวจจับและผลกระทบจากการรบกวน เมื่อระบบ Detector และ Jammer เปลี่ยนแปลง

  • รองรับการอัปเดตต่อเนื่อง

    อุปกรณ์เชื่อมโยงควบคุมที่รองรับสามารถรับการอัปเดต เพื่อปรับปรุงการรับมือระบบตรวจจับและรบกวนสัญญาณรุ่นใหม่ได้อย่างต่อเนื่อง

เลือกรุ่นอุปกรณ์และขอบเขตการอัปเดตตามโครงการ โดยประเมินสมรรถนะให้ตรงกับสภาพแวดล้อมของภารกิจ

CUSTOM HARDWARE / ระบบไร้คนขับ

Hardware ที่ออกแบบให้เข้ากับระบบของคุณ

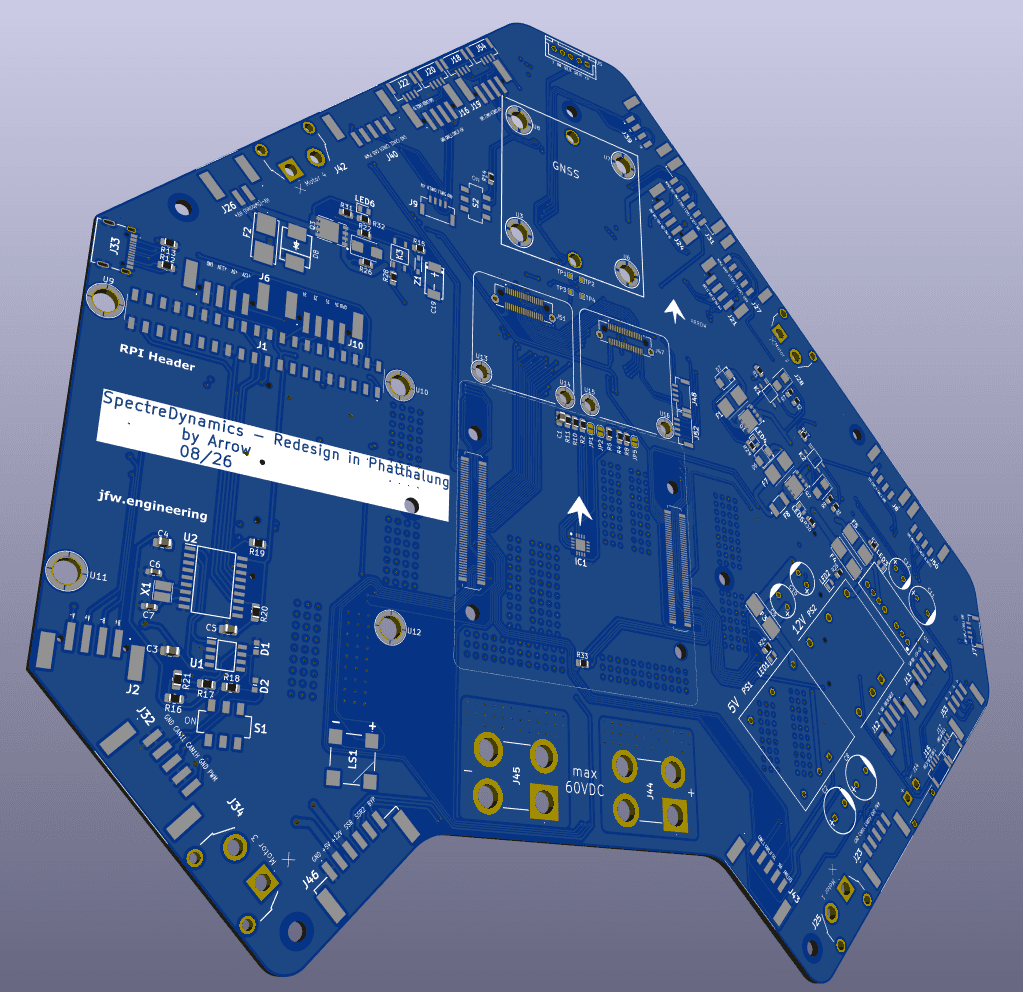
รับออกแบบและพัฒนา Hardware สำหรับ UAS, UGV และ USV ตั้งแต่วงจรอิเล็กทรอนิกส์ บอร์ด PCB เฉพาะทาง ไปจนถึงระบบต้นแบบ โดยออกแบบตามแพลตฟอร์ม จุดเชื่อมต่อ และอุปกรณ์ที่โครงการต้องใช้งาน

ภาพออกแบบบอร์ด PCB สีน้ำเงินของ Spectre Dynamics แสดงลายวงจร จุดเชื่อมต่อ และตำแหน่งอุปกรณ์
ตัวอย่างงานออกแบบบอร์ด PCB ของ Spectre Dynamics
UAS

ระบบอากาศยานไร้คนขับ

พัฒนา Hardware สำหรับแพลตฟอร์มทางอากาศและอุปกรณ์ภาคพื้น

UGV

ยานยนต์ภาคพื้นไร้คนขับ

พัฒนาระบบอิเล็กทรอนิกส์และจุดเชื่อมต่อสำหรับแพลตฟอร์มภาคพื้น

USV

ยานผิวน้ำไร้คนขับ

พัฒนา Hardware สำหรับแพลตฟอร์มผิวน้ำและอุปกรณ์ประจำยาน

จากการออกแบบวงจร สู่ต้นแบบที่เชื่อมกับระบบ

  • ออกแบบวงจรอิเล็กทรอนิกส์และบอร์ด PCB
  • ระบบไฟฟ้า จุดเชื่อมต่อเซนเซอร์ และอุปกรณ์สื่อสาร
  • เชื่อม Hardware กับ Embedded Firmware
  • พัฒนาต้นแบบและกำหนดการทดสอบตามโครงการ

กำหนดขอบเขตการพัฒนา จุดเชื่อมต่อ สภาพการใช้งาน และรายการส่งมอบร่วมกันในแต่ละโครงการ

ปรึกษางานพัฒนา Hardware

CUSTOM SOFTWARE · FULL STACK · DUAL-USE

FPV UAS Software Development

ทีมของเราที่แล็บพัทลุงและตรังพัฒนาซอฟต์แวร์ของแพลตฟอร์ม FPV เกือบทั้งหมดเอง ตั้งแต่ Betaflight ที่ปรับแต่ง การเชื่อมต่อ Reaper Eye และซอฟต์แวร์ Control Link พร้อมรับพัฒนา Embedded Firmware ระบบสื่อสาร Flight Controller, VTX/VRX สถานีภาคพื้น และ Custom Protocol

PHATTHALUNG · TRANG · THAILAND

ซอฟต์แวร์ของเรา พัฒนาในแล็บไทย

ซอฟต์แวร์ของแพลตฟอร์ม FPV เกือบทั้งหมดพัฒนาโดยทีมของเราเองที่แล็บพัทลุงและตรัง ครอบคลุมทั้งการปรับแต่ง Betaflight และการพัฒนาซอฟต์แวร์ที่เชื่อมระบบควบคุมการบิน ระบบบนอากาศยาน และอุปกรณ์ภาคพื้นเข้าด้วยกัน

Betaflight ที่ปรับแต่งเอง

ทีมของเราปรับแต่ง Betaflight ให้เหมาะกับข้อกำหนดของภารกิจทางทหาร พร้อมเชื่อมต่อเข้ากับแพลตฟอร์ม Spectre FPV

รองรับ Reaper Eye

ซอฟต์แวร์แพลตฟอร์มรองรับการเชื่อมต่อระบบภาพ Reaper Eye ตามการตั้งค่าแพลตฟอร์มที่ตกลงในโครงการ

ซอฟต์แวร์ Control Link

เราพัฒนาซอฟต์แวร์ Control Link โดยมีเป้าหมายลดโอกาสถูกตรวจพบจากระบบ Drone Detector ในตลาด และเพิ่มความทนทานต่อ Jammer และการรบกวนจากสงครามอิเล็กทรอนิกส์ หรือ EW

ประสิทธิภาพของ Control Link ขึ้นอยู่กับฮาร์ดแวร์ การตั้งค่าซอฟต์แวร์ สภาพแวดล้อม และระบบตรวจจับหรือรบกวนที่เกี่ยวข้อง โดยกำหนดเกณฑ์การประเมินตามแต่ละโครงการ

  • ระบบสื่อสารและ Telemetry
  • Flight Controller Software
  • VTX / VRX Software
  • Custom Protocol และ API
  • ซอฟต์แวร์ภาคพื้นและ System Integration
Meridian Private LTE/5G
พร้อมจำหน่าย

LTE/5G เชื่อมชุดปฏิบัติการและควบคุม UAV

Meridian Private LTE/5G คือโครงข่ายมือถือส่วนตัวสำหรับการสื่อสารทางยุทธวิธีและการบรรเทาสาธารณภัย พร้อมจำหน่ายเพื่อเชื่อมอุปกรณ์ของชุดปฏิบัติการ SpectreTAK, MANET/IP และ UAV ที่รองรับ เข้าเครือข่ายที่กำหนดตามโครงการ

  • เชื่อมอุปกรณ์ประจำชุดที่รองรับ LTE/5G
  • กำหนดเส้นทาง MANET/IP และการส่งภาพตรวจการณ์
  • ประเมินการควบคุม UAV สองทางและข้อมูลสถานะการบิน
เส้นทางควบคุม UAV

ส่งคำสั่งจากสถานีควบคุมภาคพื้น (Ground Control Station: GCS) และรับข้อมูลสถานะการบิน (Telemetry) กลับผ่านเส้นทาง IP ที่กำหนด

  1. สถานีควบคุมภาคพื้น
  2. Meridian Private LTE/5G
  3. UAV ที่รองรับ + gateway + autopilot

ต้องประเมินสถานีภาคพื้น autopilot อุปกรณ์สื่อสาร สมรรถนะเครือข่าย และพฤติกรรมเมื่อการเชื่อมต่อขาดหายร่วมกันก่อนใช้บินจริง

รายละเอียดเพิ่มเติมสำหรับวางระบบ

เริ่มจากภาพรวมด้านบน แล้วเปิดอ่านหัวข้อเหล่านี้เมื่อต้องตรวจช่องทางเชื่อมต่อและอุปกรณ์ที่รองรับ

วิทยุ Mesh เชื่อมถึง SpectreTAK อย่างไร?

Meshtastic ใช้ MQTT ที่ตั้งค่าไว้ ส่วน MeshCore ใช้ Companion TCP หรือ HTTPS gateway ใกล้วิทยุภาคสนาม และ Reticulum ใช้อินเทอร์เฟซที่กำหนดกับ LXMF โดย gateway ที่เกี่ยวข้องต้องมีเส้นทาง IP ถึงเซิร์ฟเวอร์ แต่ละเครือข่ายใช้โปรโตคอลและการตั้งค่าของตัวเอง

สถานะอุปกรณ์และข้อมูล telemetry บอกอะไรได้บ้าง?

ตำแหน่ง แบตเตอรี่ และข้อมูลวิเคราะห์ขึ้นอยู่กับสิ่งที่ไคลเอนต์รายงาน เวลาที่เชื่อมต่อเซิร์ฟเวอร์ล่าสุดกับเวลาที่อัปเดตตำแหน่งล่าสุดเป็นคนละข้อมูล จึงต้องดูประกอบกันเมื่อตรวจอุปกรณ์

ไคลเอนต์ใดรับภาพผ่าน Mesh ได้?

SpectreTAK ย่อภาพ Mesh ให้ไม่เกิน 8 KiB และต้องใช้ซอฟต์แวร์รับภาพที่รองรับ แอปมือถือ Meshtastic และ MeshCore ทั่วไปไม่ประกอบชิ้นส่วนภาพเหล่านี้ ควรประเมินการรองรับข้อความ ตำแหน่ง และภาพแยกกันกับไคลเอนต์ที่จะใช้

จัดการบัญชีและอัปเดตเซิร์ฟเวอร์อย่างไร?

ไคลเอนต์ TAK ใช้ใบรับรองที่ตั้งค่าไว้ ตัวตน Mesh ผูกกับบัญชีที่ยังใช้งาน และเพิกถอน credentials ของ MeshCore gateway ได้ ผู้ใช้เว็บเลือกเปิด MFA ด้วย authenticator ได้ ส่วนคอนโซล SpectreTAK มีสถานะ Reticulum แบบสดและจัดการอัปเดต RNS พร้อมย้อนเวอร์ชัน

กำหนด 4 เรื่องก่อนจัดระบบภาคสนาม

ใช้อุปกรณ์ที่จะนำไปปฏิบัติภารกิจจริง เพื่อกำหนดเส้นทางการติดต่อสื่อสารและขอบเขตการทดสอบร่วมกัน หารือการประเมินระบบที่ Test Lab จังหวัดตรังและพัทลุง ซึ่งใช้พัฒนาและทดสอบ eNB และ UE ส่วน Core Network อยู่ที่จังหวัดกระบี่

  1. 01

    อุปกรณ์ประจำชุด

    ระบุโทรศัพท์ ไคลเอนต์ TAK วิทยุ UAV receiver อุปกรณ์ capture และสถานีควบคุมภาคพื้น

  2. 02

    ภารกิจและข้อมูล

    เลือกสิ่งที่ต้องส่ง: ตำแหน่ง ข้อความ ภาพ วิดีโอสด หรือคำสั่งควบคุม UAV และสถานะการบิน

  3. 03

    พื้นที่ปฏิบัติการ

    ระบุไฟฟ้า การเชื่อมต่อ IP ที่มี จำนวนผู้ใช้ และสถานที่ติดตั้งระบบ

  4. 04

    การทดสอบและประเมินผล

    ตรวจความเข้ากันได้และการทำงานด้วยอุปกรณ์ที่เลือก สำหรับ UAV Control ต้องรวมพฤติกรรมเมื่อการเชื่อมต่อขาดหาย

หารือการจัดระบบสื่อสารภาคสนาม

แจ้งภารกิจและอุปกรณ์ที่มีอยู่ เพื่อเลือกผลิตภัณฑ์ การตั้งค่า และแผนประเมินให้ตรงความต้องการของหน่วย

MERIDIAN / โครงข่ายแห่งอนาคต

อยู่ระหว่าง R&D

ก้าวต่อไปของโครงข่าย: 6G Network + AI-RAN

Meridian เชื่อมภารกิจด้วย Private LTE/5G ในวันนี้ พร้อมเดินหน้าวิจัย 6G Network และ AI-RAN โดยเราเลือกใช้ NVIDIA Aerial เป็นแพลตฟอร์มสำหรับงานวิจัยและพัฒนา

สถาปัตยกรรมโครงข่ายยุคใหม่

6G Network

ศึกษาทิศทางของเครือข่ายมือถือในอนาคตที่เชื่อมระบบสื่อสาร การประมวลผลแบบกระจาย และแอปพลิเคชันภาคสนามเข้าด้วยกัน มุ่งสำรวจสถาปัตยกรรมที่ปรับตัวตามความต้องการของภารกิจ โดยประเมินสมรรถนะและแนวทางเชื่อมต่อผ่านกระบวนการวิจัย

  • สถาปัตยกรรมเครือข่ายแห่งอนาคต
  • Distributed และ Edge Computing
  • แนวทางต่อยอดจากงานวิจัยสู่ต้นแบบ

โครงข่ายวิทยุที่ใช้ AI

AI-RAN

เราเลือกใช้ NVIDIA Aerial ในงานวิจัย AI-RAN โดยศึกษาการใช้ AI วิเคราะห์สภาพโครงข่ายวิทยุและช่วยจัดสรรทรัพยากร พร้อมสำรวจการทำงานร่วมกันของ RAN และการประมวลผล AI

  • AI ช่วยวิเคราะห์โครงข่ายวิทยุ
  • วิจัยการจัดสรรทรัพยากรแบบปรับตัว
  • การทำงานร่วมกันของ RAN และ AI Computing

แพลตฟอร์มที่เราเลือกใช้

จากการจำลองโครงข่าย สู่การทดลองระบบ

เชื่อมการประมวลผลสัญญาณวิทยุ การพัฒนา AI และการจำลองสภาพแวดล้อม สำหรับงานวิจัย 6G และ AI-RAN ของเรา

NVIDIA Aerial

เครื่องมือและการประมวลผลสำหรับพัฒนา จำลอง และประเมิน AI-RAN โดยเราใช้ NVIDIA Aerial เป็นแพลตฟอร์มสำหรับศึกษาการทำงานร่วมกันของโครงข่ายวิทยุและการประมวลผล AI

อ่านเอกสาร Aerial

โครงข่ายทดสอบของเรา

เราพัฒนาและทดสอบ eNB และ UE ที่ Test Lab จังหวัดตรังและพัทลุง ส่วน Core Network อยู่ที่จังหวัดกระบี่

  • ตรังTest Lab

    พัฒนาและทดสอบ eNB และ UE

  • พัทลุงTest Lab

    พัฒนาและทดสอบ eNB และ UE

  • กระบี่Core Network

    ที่ตั้งของ Core Network

6G Network และ AI-RAN อยู่ระหว่างการวิจัยและพัฒนา (R&D) ส่วน Private LTE/5G พร้อมจำหน่าย ยังไม่มีการประกาศสมรรถนะหรือกำหนดเปิดตัวของระบบในงานวิจัย

เทคโนโลยีสื่อสารภาคสนามและภาพสถานการณ์ร่วม | Spectre Dynamics